控制系统简史
- 控制系统
- 04 Oct, 2026
你知道控制系统最有趣的地方是什么吗?你现在就被它们包围着。字面意思上的“现在”——当你躺在那里时,你的身体就在不假思索地运行着数十个控制系统。你的体温稳定在接近 98.6°F(37°C)左右,这并不是因为你主动决定保持这个温度,而是有一个系统在处理它。当你放松下来时,你的呼吸会自动调整、放缓,你并没有给肺部下达指令。每分每秒,都有某种机制在不断测量、比较和调整。
这正是控制系统的本质。其核心思想非常简单:通过不断地检查和纠正,将事物保持在你想要的状态,或者引导至你希望的目标。就是这样,这就是全部的核心概念。其他所有的数学、图表以及让控制理论看起来晦涩难懂的专业术语,都是从这个极其简单而优雅的概念中衍生出来的。
然而,简单概念在试图应用于现实世界时往往会迅速变复杂。人类探索和理解控制系统的故事——我们如何从粗糙的机械技巧演变为如今支配着从汽车巡航控制到跨大西洋航班自动驾驶仪等一切事务的精密理论——是整个工程史中最引人入胜的线索之一。这段历史跨越了数千年,充满了试图解决非常具体、非常实际问题的工程师与科学家,他们偶然发现了如此深刻的思想,以至于至今数学家们仍在深入探讨。
让我们从最初的起点说起——我指的是真正的起点。
我们所确知的最古老的控制装置是一种叫做**浮阀(Float Valve)**的东西。这个概念非常古老。早在公元前 300 年左右(甚至可能更早)的埃及和巴比伦等地,人们就在水钟里使用了这种装置。当时的问题是:如果你想让水钟精准计时,水就必须以恒定的速率流动。不能快,也不能慢,必须保持绝对恒定。
而获得恒定水流最简单的方法,就是保持供水箱中的水位处于恒定高度。因为水箱底部的压力取决于上方水的深度:水越深,压力越大,水流越快;水越浅,压力越小,水流越慢。因此,如果水位下降,水钟就会走慢;如果水位上升,水钟就会走快。
解决方案非常优雅:在水箱里放一个浮子——字面意思上就是一个漂浮在水面上的物体。随着水位下降,浮子随之下沉,它连接着一个阀门,阀门被拉开得更大,引入更多的水;随着水位上升,浮子抬高,阀门随之关小。系统实现了自我平衡,找到了属于它自己的平衡点。不需要任何人站在那里盯着水位、手动开关龙头,机械装置自动完成了这一切。
现在思考一下这里到底发生了什么,因为这是万物的雏形:
- 期望状态:你想要的水位;
- 测量:浮子告诉你水的实际位置;
- 比较:实际水位与期望水位之间的偏差;
- 纠正:阀门打开或关闭以消除偏差。
期望状态、测量、比较、纠正——这个闭环、这个循环,就是有史以来建造的所有控制系统的基本架构。它有一个名字,即使你从未学过工程学也一定听说过:反馈(Feedback)。系统的输出(水位)被反馈到输入端(阀门),以保持系统在正轨上运行。
说实话,古老水钟里的那个浮阀,在原理上与你家抽水马桶水箱里的浮阀没有任何本质区别。几千年的工程进步,我们依然在使用相同的基本技巧来保持水位稳定。这足以说明这个想法是多么强大和根本。
现在让我们向前跨越相当长的一段时间。控制系统故事中下一个极其重要的章节发生在英格兰的 18 世纪——工业革命那烟雾缭绕、机器轰鸣的世界。这涉及到一个你可能非常熟悉的名字:詹姆斯·瓦特(James Watt)。
瓦特并没有发明蒸汽机,这是一个常见的误解。在他之前蒸汽机就已经存在了,托马斯·纽科门(Thomas Newcomen)早在几十年前就制造出了实用的蒸汽机——那些庞大而笨重的庞然大物,主要用于从矿井中抽水。瓦特从 18 世纪 60 年代开始所做的工作,是极大地提高了蒸汽机的效率和实用性。他引入了独立的冷凝器,这是热力学上的巨大飞跃。
但对我们的故事而言,关键在于:瓦特面临着一个新问题。他改良后的蒸汽机不仅用于抽水,还被用来驱动工厂、磨坊、织布机等各种机械。而这些机器需要蒸汽机以稳定的速度运转。如果蒸汽机转得太快,设备可能会损坏或产品被毁;转得太慢,生产力就会下降。
蒸汽机的转速取决于负载——即在任何给定时刻它被要求承担的工作量。如果往传动轴上增加更多的织布机,蒸汽机就会变慢;撤走一部分,它就会变快。蒸汽机本身不知道你想要什么,它只是对物理环境做出反应。瓦特需要一种方法,无需让人整天把手放在蒸汽阀门上,就能自动保持蒸汽机的转速恒定。
大约在 1788 年,瓦特改造了一种先前在风车上以较简单形式使用过的装置——离心调速器(Centrifugal Governor)。这个装置在控制系统历史上是如此重要,以至于我们应该花时间仔细剖析它。
设想一下这个画面:你有一根垂直的旋转轴,它与蒸汽机的输出端连接,因此它的旋转速率与蒸汽机相同。在这根轴上挂着两个重金属球,由可以向外甩开的连杆臂连接。当旋转轴转得更快时,离心力(或者从物理学精准表述来说,是钢球沿切线直线运动的惯性)会将钢球向外、向上推;当它转得较慢时,重力又将它们拉回下方和内侧。
钢球悬挂的连杆臂通过精巧的机械机构连接到控制蒸汽进入汽缸量的蒸汽阀门上。
于是发生了以下过程:
- 如果蒸汽机加速(例如有人断开了织布机,负载变轻),旋转轴转得更快,钢球向外飞起,通过连杆机构关小蒸汽阀门。蒸汽减少,动力减小,蒸汽机转速回落。
- 如果蒸汽机减速(负载变重),钢球向内坠落,连杆机构开大蒸汽阀门。更多的蒸汽流入,动力增强,蒸汽机转速重新回升。
系统实现了自纠正。它在没有任何人为干预的情况下,通过纯粹的机械方式不断寻找平衡点。
这里最精妙之处在于:测量与纠正在同一个物理机制中同时发生。钢球的旋转既是传感器也是执行器,连接在一个连续的机械闭环中。这和浮阀一样是反馈,但此时它控制的是更加动态的对象:一台驱动整个工厂的强大发动机的旋转速度。
瓦特的调速器在实践中表现极其出色,迅速普及开来。到 19 世纪初,你几乎找不到一台没有安装调速器的蒸汽机。那些旋转的钢球成为了工业时代的标志。这种装置与“调节”和“控制”的概念紧密绑定,以至于“Governor”一词深入到了日常语言中。
但是,故事从这里开始走向深入,从智力层面来看,这也正是它变得真正有趣的起点。
调速器绝大多数时候工作良好,但并不总是完美。有些安装了调速器的蒸汽机会稳定在平稳可靠的转速上,而另一些则会产生一种令人头疼的震荡倾向:转速会节律性地上下波动,永远无法平静下来。
钢球向外甩出 -> 阀门关闭 -> 引擎减速 -> 钢球回落 -> 阀门打开 -> 引擎加速 -> 钢球再次向外甩出……系统不断地尝试寻找平衡,却永远无法停下。工程师们称这种现象为 “寻优震荡”(Hunting)。
有些调速器只是轻微震荡,有些则非常严重,以至于几乎毫无实用价值。当时的工程师们缺乏系统的方法来理解为什么有些调速器管用,而有些不行。他们只能凭经验摸索:把钢球加重、改变连杆长度或调整连杆比例。有时能解决问题,有时反而让情况恶化。那是试错法、手艺经验和直觉的时代,还没有理论支持,没有人写下反馈闭环中究竟发生了什么的数学公式。
直到 1868 年,詹姆斯·克拉克·麦克斯韦(James Clerk Maxwell)——是的,就是那位因统一电磁学而闻名于世、人类历史上最伟大的物理学家之一——发表了一篇名为《论调速器》(On Governors)的论文,改变了一切。
麦克斯韦没有把调速器看作一个需要修修补补的机械装置,而是将其看作一个需要被分析的数学系统。他写出了将调速器和蒸汽机作为耦合系统共同运动的微分方程。然后,他提出了一个极其精准的问题:在什么条件下,这个系统才能保持稳定?
在此语境下,“稳定”意味着如果你干扰系统(给引擎施加一个小冲击,或突然改变负载),系统能够返回其稳态,自我纠正并平静下来。“不稳定”则相反:微小的干扰被放大,震荡加剧,系统陷入失控。
麦克斯韦证明,稳定与不稳定的边界取决于具体的物理参数:钢球的质量、连杆的摩擦力、蒸汽阀门的响应灵敏度以及蒸汽机的转动惯量。改变这些参数,系统就会从稳定跨越到不稳定区域。
这是一项巨大的洞察。第一次有人将实际工程中的“调速器为什么会震荡”问题,转化为了一个拥有精确答案的数学问题。你不再需要猜想,你可以计算;你可以在建造之前预测它会乖乖听话还是剧烈震荡。这就是理论的力量:它将手艺升华为科学。
麦克斯韦的论文内容晦涩,即使对当时的数学家来说也并不容易阅读。他分析了几种特定类型的调速器,导出了各自的稳定性条件,并指出稳定性问题归结为系统特征多项式方程根的性质:如果该方程的所有根都具有负实部,系统就是稳定的;如果任何一个根具有正实部,系统就是不稳定的。
用通俗的话来说:特征方程是对系统内部所有相互竞争趋势的数学总结(包括将系统推回平衡的力,以及将其推离平衡的力)。方程的根决定了哪种趋势获胜——负根意味着纠正力占主导,干扰会衰减;正根意味着失稳力占主导,干扰会放大。
但麦克斯韦遇到了一个令人沮丧的瓶颈:对于简单系统(由两个关键变量描述的二阶方程),你可以通过观察系数轻松判断稳定性。但对于更复杂的系统(三阶、四阶或更高阶),在不实际求解方程的情况下,极难确定是否所有根都具有负实部。而在代数上,解析求解高阶多项式方程通常是不可能的。
麦克斯韦公开提出了这个难题:能否找到一种无需求解特征方程就能判断系统稳定性的方法?
这个挑战沉寂了大约十年,直到一位名叫埃德瓦·约翰·劳斯(Edward John Routh)的剑桥数学家接过了接力棒。1877 年,劳斯提交了一篇关于亚当斯奖的论文,提出了一种仅凭多项式系数即可确定所有根是否具有负实部的系统方法——即著名的劳斯阵列(Routh Array)。你不需要求出根,只需将系数排列在特定的表格中并检查符号。如果表格第一列的所有项都是正数,系统就是稳定的;如果有负数或零,系统就不稳定。
这正是麦克斯韦所期待的:一种任何工程师都可以遵循的实用机械化步骤。写下特征方程 -> 构建劳斯阵列 -> 检查符号 -> 确定稳定性。没有猜测,没有试错,不需要造出原型机碰运气。
几年后的 1895 年,德国数学家阿道夫·胡尔维茨(Adolf Hurwitz)使用矩阵行列式的不同方法独立得出了本质相同的结论。这两种方法在数学上是等价的,今天这种稳定性判据通常被称为劳斯-胡尔维茨判据(Routh-Hurwitz Criterion)。
因此,到 19 世纪末,我们拥有了全新的突破:既有源于古代、直观地体现在浮阀和离心调速器中的反馈概念,也有了用于分析反馈系统、预测其行为的数学框架。实践与理论开始交融。
然而,控制理论真正的爆发时期——从一门小众学术主题演变为世界上最重要的工程分支之一——仍然在等待下一场变革。这场变革将由一种与蒸汽机或旋转钢球毫无关系的全新技术驱动:电话。它源于如何通过导线将人类的声音跨越大陆传输的问题,以及 20 世纪 20 年代在贝尔电话实验室工作的一位极其卓越的工程师——哈罗德·史蒂芬·布莱克(Harold Steven Black)。
1927 年夏天的一个早晨,布莱克正乘坐拉克万纳渡轮跨越哈德逊河,从新泽西的家前往位于曼哈顿下城的贝尔实验室上班。他已经思考一个难题好几年了。在那天早晨,灵光一闪,他抓起身上唯一的一张纸——一份《纽约时报》,在报纸的空白处草草勾勒出了 负反馈放大器(Negative Feedback Amplifier) 的核心概念。
报纸边缘的这幅草图成为了电子学史上最重要的发明之一。
要理解它的重要性,必须先了解他要解决的问题。到 20 世纪 20 年代,美国的电话网络正在迅速扩张,人们梦想着横跨大陆的通话:纽约的人拿起电话就能与旧金山的人交谈,声音信号在 3000 英里的铜线中穿行。
但电信号在导线中传输时会衰减。当声音信号传输几百英里后,基本上就听不到了。因此需要放大器(当时使用的是电子管放大器)沿着线路按一定间隔放置以增强信号。对于一条跨洲电话线,可能需要几十甚至上百级放大器。
问题在于:电子管放大器并不完美,它们会引入失真(Distortion)。信号每经过一次放大,波形就会变形一点。对于单个放大器,失真微不足道;但当几十个放大器串联在一起时,失真就会层层叠加,就像对复印件进行再复印一样。经过 20 或 30 个放大器后,另一端传出的声音变得杂乱、充满噪音、无法辨识。信号足够响,但它不再像人类的声音了。
贝尔实验室面临着严峻挑战:他们需要失真极低的放大器。常规思路是试图制造更好的硬件,但这遇到了电子管物理特性的极限。
布莱克在渡轮上产生的直觉极其违背直觉——以至于当他首次提出时,许多同事认为他错了,甚至有人认为他疯了。
他的想法是:与其试图让每个放大器都完美,不如故意将放大器的一部分输出信号取出来,反相(变成负数),然后反馈到输入端进行扣除?
想一想这意味着什么:你有一个产生强输出信号的放大器,你取出一小部分输出,翻转其符号,混回输入端。结果是放大器的整体增益(放大倍数)下降了。你在与自己作对,故意降低了放大能力。这看起来完全背道而驰,对吧?你需要放大信号,现在却主动削弱它。
但布莱克意识到:当你引入负反馈时,在降低增益的同时,失真也以大致相同的比例降低了。
增益是廉价的——你可以添加更多的电子管和放大级;但稀缺的是线性度、忠实度和准确度。负反馈允许你用不需要的增益,去换取梦寐以求的线性度。
假设你的放大器增益为 10,000,但有 1% 的失真。现在施加负反馈将增益降低 50 倍,新增益只有 200,但失真也降低了约 50 倍,降至 0.02%。如果需要更多的总增益,只需再加一级放大器即可,而失真依然极小。
你不是通过制造更好的放大器来解决问题的,而是通过用不完美的放大器构建一个聪明的系统来解决的。你利用系统的结构(反馈闭环)弥补了组件的缺陷。这是一个极其深刻的思想:只要架构正确,你不需要完美的零件,系统可以超越其组件的表现。
布莱克于 1928 年提交了专利申请,但直到 9 年后的 1937 年专利才被批准。部分原因是专利审查员根本不相信这个声称——通过把输出反馈给输入来减少失真,听起来太像永动机了。
但它被证明切实有效。当贝尔实验室将负反馈放大器应用到电话网络中时,通话质量发生了戏剧性的飞跃。
然而,负反馈有一个“陷阱”:如果设计不当——增益过高、反馈路径存在时延、或者信号相位发生了错误的偏移——负反馈在某些频率下就会转化为正反馈。一旦发生这种情况,系统不仅性能变差,还会发生剧烈震荡、发出咆哮,彻底失稳。
任何听过麦克风太靠近扬声器时发出的刺耳哮叫声的人,都亲身体验过正反馈:扬声器的声音被麦克风拾取,再次放大,循环往复,直到系统尖叫。
因此,麦克斯韦在 1868 年针对蒸汽调速器提出的根本问题——“这个反馈系统稳定吗?”——现在迫切地摆在了电子放大器面前。而且需要以更精密的方式解答,因为电子系统运行在很宽的频率范围内,系统的行为会随频率而改变:可能在低频稳定,但在高频失稳。
另一位贝尔实验室的工程师—— 哈里·奈奎斯特(Harry Nyquist) 登场了。
1932 年,奈奎斯特发表了论文《再生理论》(Regeneration Theory)。他提出了一种极具美感的图形化方法。他指出,在每个频率下,系统的反馈回路都有特定的增益和相位偏移,这可以表示为复平面上的一个点。当频率从零变到无穷大时,这些点在平面上描绘出一条闭合曲线。
奈奎斯特证明:只需观察该曲线的形状,看它是否包围复平面上的某个特定临界点,就能判断整个系统的稳定性。
这就是著名的奈奎斯特稳定性判据(Nyquist Stability Criterion)。你不需要解任何多项式方程,只需看一条曲线是否绕着某个点旋转。工程师可以在实验室里实际测量真实放大器的增益和相位,将数据绘制成图,直接从图表读出稳定性答案。
紧接着,亨德里克·博德(Hendrik Bode,正确发音为 Bod-ee)进一步拓展了这些思想。博德将信息拆分为两张独立的图表:一张显示增益随频率的变化,另一张显示相位随频率的变化——这就是每个工科生都要学习绘制的博德图(Bode Plots)。博德图让复杂的系统行为变得直观,工程师可以通过“增益裕度”和“相位裕度”的概念,一眼看出系统在失稳前拥有多少安全裕度。
布莱克发明负反馈,奈奎斯特解决频域稳定性判据,博德发明直观的工程图纸工具。这三项互锁的贡献全部诞生于 20 世纪 30 年代贝尔实验室的同一条走廊里。
然而,随着世界走向二次世界大战,这一切即将变得更加迫切。战争将控制理论从电话实验室推向了军事技术的中心。
当时面临着一个听起来简单、实则极其艰难的问题:如何瞄准一架在三维空间中以每小时 300 英里速度飞行的高空飞机?
炮弹发射后需要数秒钟才能到达目标高度,而在这几秒钟内,飞机已经飞过了数百英尺。
你不能瞄准飞机现在所在的位置,你必须瞄准炮弹到达时飞机预判将要到达的位置。你在向一片空无一物的天空射击,期待着飞机刚好飞入你的炮弹轨迹中。
如果飞机直线平飞,几何计算尚算简单;但二战中的战机在进行规避机动:俯冲、爬升、转弯、变速。目标是一个非平稳过程,未来的位置无法仅凭过去的行为精准预测。
这是一个深层次的反馈控制问题:观察 -> 预测 ->施加控制 ->观察结果 -> 纠正 -> 再施加控制。
麻省理工学院(MIT)的传奇数学家 诺伯特·维纳(Norbert Wiener) 加入其中。维纳极其聪明且以健忘闻名,但他将整个系统(包括人类操作员)视为一个统一的反馈闭环。
炮手通过瞄准镜追踪飞机时,人类的肌肉存在延迟,感知存在噪声,反应存在滞后;手会发抖,会过度补偿而后纠正。维纳的突破性构想是将人类操作员进行统计学建模,将追踪误差视为被噪声污染的随机信号,设计一种滤波器,从带有噪声和延迟的数据中提炼出对目标未来位置的最佳预测。
1942 年,维纳与朱利安·比格洛(Julian Bigelow)撰写了一份机密报告:《平稳时间序列的外推、插值和平滑》。由于封面呈亮黄色,且数学推导极其艰深,它被工程师们戏称为 《黄色恐慌》(The Yellow Peril)。
虽然维纳设计的理论最佳滤波器在二战当时的模拟硬件上很难全面落实,但他在概念上打通了反馈控制、统计预测、信息论与人机工程学。
与此同时,在 MIT 辐射实验室、贝尔实验室等机构的机密研讨中,研究伺服机制(以机械位置为输出的反馈系统,如雷达天线旋转、炮塔瞄准)的工程师们发现:放大器理论、伺服机制、火控追踪回路在数学本质上完全是一回事。 传递函数、频率响应、稳定性判据是通用的语言。
1945 年,随着《伺服机制理论》(Theory of Servomechanisms)等解密著作的出版, 经典控制理论(Classical Control Theory) 正式确立。
这期间结晶出的最伟大工程工具之一,就是 PID 控制器(比例-积分-微分控制器):
- 比例(P):根据当前的误差大小施加纠正。误差大则纠正大,误差小则纠正小。但这往往会留下残余的稳态误差。
- 积分(I):累积过去的误差。只要存在微小误差,积分就会随时间增长,产生越来越强的推动力,直到彻底消除残余偏差(解决“历史累积”)。
- 微分(D):关注误差的变化率(未来的趋势)。如果误差正在快速缩小,微分项会提前“刹车”以防超调过冲(提供“前瞻预判”)。
三个维度——当前大小、历史累积、未来趋势——完美结合。时至今日,尽管后续发展出了极其复杂的现代控制理论,世界上 90% 以上的工业控制回路(从家里的恒温器、汽车的巡航控制,到化工反应堆和机械臂)依然在使用 PID 控制器。
然而,故事并没有停下。经典控制理论在处理“单输入单输出”系统时游刃有余,但在面对更复杂的系统时显得力不从心。
20 世纪 50 年代,研究战场转移到了苏联。苏联数学家 列夫·庞特里亚金(Lev Pontryagin) 即将彻底改变游戏规则。
庞特里亚金在 14 岁时因炉子爆炸不幸双目失明,但他凭借惊人的空间想象力和母亲读论文给他听的毅力,成为了 20 世纪最伟大的数学家之一。他在脑海中构筑复杂的拓扑学与微分方程空间。
在 50 年代中后期,庞特里亚金关注的问题是:什么是绝对的最佳(最优)控制?
经典控制工具(如博德图、PID)能帮你把系统调整到“足够好”、“稳定”,但“足够好”并不等同于“数学上的最优”。
当时推动这一研究的动力是火箭与航天技术。在冷战的太空竞赛中,如何操纵一枚火箭,使其以最少的燃料或最短的时间到达目标?
火箭在飞行过程中随着燃料消耗,质量在不断变化,环境密度也在改变,且火箭发动机的推力存在物理上限(你不能要求无限大的推力)。
1956 至 1958 年间,庞特里亚金提出了极大值原理(Pontryagin’s Maximum Principle)。它给出了在控制输入存在硬性物理约束(如阀门最大开度、发动机最大推力)条件下,实现最优控制的必要条件。
令人惊叹的是,极大值原理证明了在许多存在硬约束的物理系统中,最优控制策略常常是 Bang-Bang 控制(开关式控制):控制量在极大值和极小值(例如全推力与零推力)之间瞬间切换。
与此同时,在美国圣莫尼卡兰德公司的理查德·贝尔曼(Richard Bellman)提出了动态规划(Dynamic Programming)与预期最优性原理,从逆向递归的角度解决了最优控制问题。
将这些最优控制与状态空间思想融会贯通、并真正建成工程师可用的现代化大厦的人,是鲁道夫·卡尔曼(Rudolf E. Kálmán)。
1958 至 1964 年间,卡尔曼创立了现代控制理论(状态空间控制理论): 不再仅用输入-输出传递函数描述系统,而是用内部 状态向量(State Variables) 来描述。系统的状态是能够完全决定系统未来行为的最简变量集合(如物体的当前位置与速度)。
卡尔曼将系统动力学写成了极其优雅的矩阵形式:
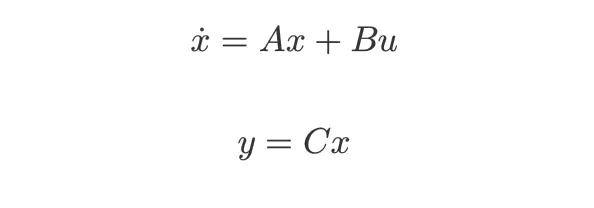
这三个矩阵 A, B, C 抓住了系统的全貌。基于状态空间,卡尔曼提出了两个根本性的概念:
- 可控性(Controllability):我能否通过输入,将系统从任意初始状态引导到任意目标状态?
- 可观性(Observability):我能否仅通过观察有限的输出,推断出系统内部所有的隐藏状态?
1960 年,卡尔曼发表了划时代的论文,推出了卡尔曼滤波器(Kalman Filter)。
维纳在二战期间解决的是频域上的平稳信号滤波,而卡尔曼在时域状态空间中,提供了一种结合系统物理模型与带噪测量数据的实时递归算法。
卡尔曼滤波器在每一步都在问:我根据模型预测的状态是什么?传感器测量的数据是什么?根据两者的不确定性(方差),我应该以多大的权重信任模型,多大的权重信任传感器?
这项技术直接拯救了 NASA 的阿波罗登月计划。
阿波罗飞船的计算机(Apollo Guidance Computer)内存极其有限(仅约 2K 字的 RAM)。飞船依靠惯性测量单元(陀螺仪会随时间漂移)和宇航员用六分仪观测恒星(人眼测量存在随机误差)。
NASA Ames 研究中心斯丹利·施密特(Stanley Schmidt)等人将卡尔曼滤波器简化裁剪后装入阿波罗计算机。在漫长的地月飞行中,卡尔曼滤波器不断将微弱带噪的星空观测数据与惯性导航结合,实时修正轨道偏差。
从阿波罗 8 号绕月,到阿波罗 11 号登月,再到阿波罗 13 号在危机中作为救生艇返回,卡尔曼滤波器时刻在回答:“我们在哪里?我们要去哪里?”
今天,卡尔曼滤波器及其衍生算法存在于你的手机 GPS、自动驾驶汽车的传感器融合、飞机自动驾驶仪以及智能手表的追踪系统中。
到了 20 世纪 70 年代末,控制理论又迎来了一次反思——鲁棒性革命(Robustness Revolution)。
卡尔曼建立的“线性二次型高斯(LQG)”最优控制在数学上非常完美,但它高度依赖于准确的系统模型。
1978 年,加州理工学院的 约翰·道尔(John Doyle) 发表了一篇令人震动的短论文《LQG 调节器没有保证的裕度》,证明了数学上“最优”的控制器在真实世界面对哪怕微小的模型偏差时,稳定性裕度可能瞬间降为零!
真实世界的物理模型永远是不完美的(飞机载重会变,气动参数会漂移)。工程师不仅需要“在完美模型下最优”的控制器,更需要“在模型不精准时依然安全”的控制器——即鲁棒控制(Robust Control)。
乔治·赞姆斯(George Zames)与约翰·道尔等人随后引入了 H无穷大控制理论。他们把频域思想重新带回现代控制,不追求平均意义上的最优,而是进行 极小化极大(Minimax) 设计:针对最坏情况的干扰和模型偏差进行防御。
这一理论极大地推动了 20 世纪 80-90 年代现代工业的发展:
- 电传操纵飞机(Fly-by-Wire):例如 F-16 战斗机被故意设计为气动不稳定的(以换取极高的机动性),全靠计算机以每秒几百次调整控制面来维持飞行;空客 A320 将电传操纵带入民航。
- 模型预测控制(MPC, Model Predictive Control):源于 70-80 年代炼油厂等大型化工过程。MPC 在每个时间步利用系统模型 预测未来一段时间(滚动时域) 的演化,在满足所有硬性物理约束(如阀门极限、温度上限)的前提下求解最优控制序列,然后仅执行第一步,并随新测量不断重复这一过程。
如今,随着计算能力的飞速提升,MPC 已经从响应缓慢的化工炼油厂,扩展到了毫秒级响应的自动驾驶汽车轨迹规划、机器人步态控制与智能电网调度中。
故事的最新篇章,发生在 控制理论与机器学习(Machine Learning) 的相遇与融合中。
近年来,深度强化学习(Deep Reinforcement Learning)展现出了令人惊叹的能力——例如 DeepMind 控制托卡马克(Tokamak)核聚变反应塑形,或者机器人通过试错学习操纵复杂物体。
许多人曾问:既然神经网络可以从海量数据中直接学习控制策略,经典与现代控制理论是否过时了?
答案是否定的,甚至恰恰相反。
在安全至上的系统(如载人航空、自动驾驶、医疗设备)中,纯粹的数据驱动神经网络是一个“黑盒”,无法提供稳定性与安全性的数学保证(黑盒在面对未训练过的边缘状况时可能会做出灾难性动作)。
而控制理论这百年来积累的核心——李雅普诺夫稳定性分析、鲁棒裕度、约束不变量集——恰恰是机器学习所缺失的护栏。
当今最前沿的工程实践正展现出两者的完美融合:
- 物理 Informed 学习 / 灰盒建模:用物理控制理论构建大框架与守恒律,用神经网络去学习难以建模的复杂残余项(如复杂摩擦力或非线性气动力);
- 带安全屏障的强化学习:利用 MPC 或控制障碍函数(CBF)作为底层“安全套套”,在神经网络提出控制建议时进行实时纠偏和硬约束拦截。
从 Alexandrian 时代克西比乌斯(Ctesibius)的水钟浮阀,到瓦特的蒸汽机离心调速器;从麦克斯韦的微分方程,到布莱克的负反馈放大器;从阿波罗飞船上的卡尔曼滤波器,再到今天自动驾驶汽车里的 MPC 与神经网络……
技术层层叠加,数学日益深厚,计算速度千倍万倍地增长。
然而,其核心思想经历了两千多年从未改变:测量现状,对比期望,施加纠正,不断循环。
这就是反馈。它默默无闻地运行在我们身边的每一个角落,保持着世界的稳定与运转。